SOMATIC
動きを、意味のある音へ。
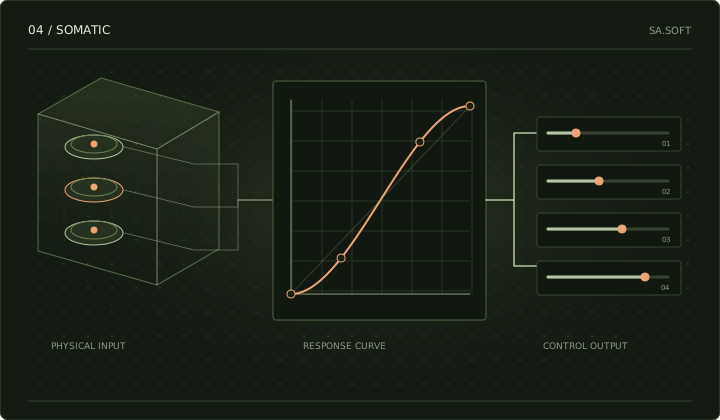
- エンジン
- 制御信号グラフ
- 動作環境
- 形式:デスクトップ / OSC / MIDI
- 内部プラットフォーム
- ラボのセンサー楽器とオーディオエンジンを接続します。ハードウェア構成ごとに、個別の校正プロファイルを作成します。
音楽的な課題。
センサーと音楽パラメーターの関係を編集するツール。ハードウェアインターフェースからOSCまたはMIDIでデータを受信し、校正を行い、制御メッセージを割り当てます。音声処理と機構の駆動制御は、別の装置が担います。
機能。
- OSCとMIDIの受信
- カーブ、平滑化、不感帯
- センサーデータ途絶時の応答を設定
信号の経路。
技術上のトレードオフ。
平滑化は揺れを抑えますが、遅れを加えます。再校正なしに、ひとつのマップをすべてのセンサーへ適用することはできません。
スタジオの実践から。
制御データを扱います。音声を伝送したり、各機器の保護コントローラーに代わったりはしません。
さまざまなセンサーから、当初はそれぞれ異なる小さなプログラムが生まれました。SOMATICは、ゼロ点の設定、範囲の決定、揺れの除去、音楽的な割り当ての保存という、繰り返し現れる作業をひとつにまとめました。ここでの統一とは、共通の作業手順を意味します。すべての手や素材に同じ設定を使うことではありません。
手法の仕組み
機器のファームウェアがセンサーを読み取り、MIDIまたはOSCでデータを送ります。SOMATICは校正、応答カーブ、デッドゾーン、変化速度の制限を適用します。送信元がタイムスタンプを提供する場合、測定時刻と受信時刻を区別する手がかりになりますが、比較の精度は時計の同期に依存します。データが途切れると、設定したカーブに従ってパラメーターを指定値へ戻します。
実践シナリオの一例。
手を静止させた状態を含め、実際の動きの範囲を短く記録します。
ひとつのジェスチャーにひとつのパラメーターを割り当て、滑らかな変化、保持、復帰を確認します。
データの流れを切り、音楽システムがどう振る舞うか確認します。
プロジェクトとともに保存するもの
プロファイルには、センサーの種類、物理的な設置状態、元データの単位、割り当てマップを含めます。オーディオフィルター、空間レンダラー、アクチュエータードライバーは、それぞれ独立した構成要素です。駆動出力の制限は、コンピューターとの接続が失われても機器側で機能します。